
观众位看不到缝、相机拍得很明显,验收照片怎样留证
验收照片应同时保存固定曝光的观察组、自动曝光反例和人眼观众位记录。照片能帮助复查接缝位置和条件,但相机的响应、曝光和屏幕扫描会改变观感,不能拿照片单独替代光度测量或观众位验收。
判断前提与适用边界
人眼会适应现场亮度,相机则通过ISO、快门、光圈和处理曲线压缩画面。自动曝光可能夸大暗部接缝,也可能掩盖白场差异;镜头暗角和滚动快门还会引入新图样。要把“观众位不明显”和“照片有明显缝”都作为原始观察保存,不强行认定某一方错。
本文没有实体投影机、照度仪或拍摄环境,提供Python 3.12.4生成的原创SVG与合成夹具。图案不是现场照片,不存在实拍验收结果。现场需记录机型、光源模式、软件版本、投影距离、热状态与环境光,未知字段保持空白。
按同一条件执行
-
为人眼观察位置与相机位置分别编号,登记距离、视角、环境光和观察内容;不要只写“站在正面”。
-
下载曝光分组清单,固定相机所有关键设置拍同一灰阶,保存原始文件及EXIF;图像后处理另存副本。
-
再拍一组自动曝光作为反例,明确组名;不能把其中最亮的一张混进固定组做前后对比。
-
由观察者独立描述亮带、暗带和色偏,再与照片位置对应;若需量化阈值,另用合适仪表与协议复核。
原始输入与判断示例
下面是合成示例,非现场实测。现场表中的空白表示未采集,不能当作零、正常或通过。
| 合成记录组 | 曝光 | 用途 |
|---|---|---|
| manual-A | ISO/光圈/快门均固定 | 同组位置与条件对照 |
| auto-B | 自动ISO | 解释记录偏差,不能跨组量亮度 |
| viewer-C | 无相机 | 观众位文字观察 |
附件不是仿真的现场照片,而是可下载的拍摄档案模板和一张标注相机点、观众点的示意SVG。合成记录里photo_id为空,避免把未拍摄照片当证据;真实交付应附原图、拍摄设置和观察人,不只有一张压缩拼图。
下载夹具并形成交付记录
下载专项输入与预期JSON和空白记录CSV。JSON保留原始输入、预期、记录字段及未测范围;CSV用于逐轮填写,原始日志、截图或仪表文件用稳定文件名关联。本主题还提供capture-map.svg。
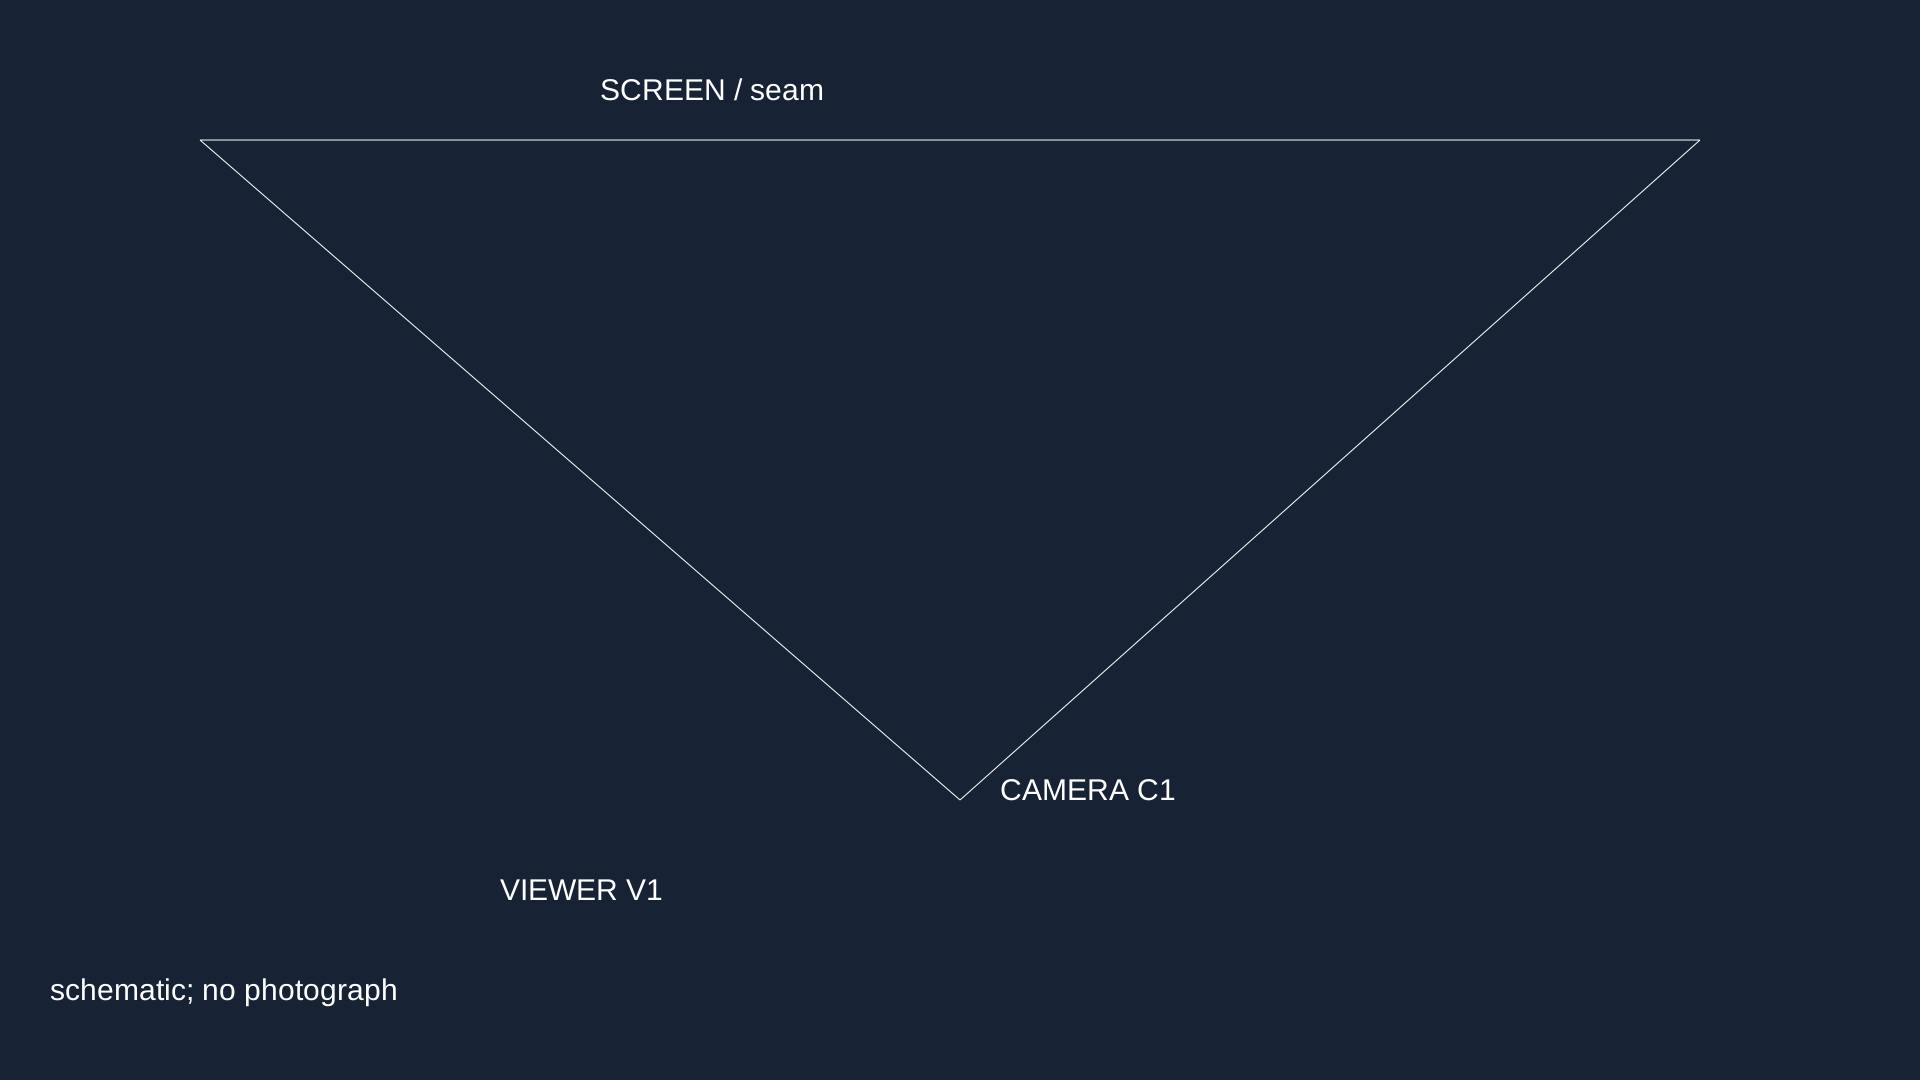
本表保留 group, observer, viewer_point, camera_point 等字段;先按上表核对合成输入,再将目标环境数据另存一份。未采集的字段留空,失败记录与原始文件一并保留,避免下一轮无法复现。
误判与失败路径
不要为让照片看起来均匀而局部修图后做验收证据;不要用手机夜景模式曝光堆叠比较运动同步;不要从JPEG像素比值直接算投影亮度。若有横纹,先排相机与刷新拍频,保留原始视频说明不确定性。
基础背景见投影融合验收怎么验:几何、亮度、色彩、同步四项现场核对清单,相关流程汇总在投影融合专题。需要在SoftStage上执行这项测试时,按受测版本文档填写配置与支持情况。
一级来源与核验范围
SoftStage 公开产品页,配置开关与试用边界,核对日期2026-10-23。本文协议与合成样例为独立设计;来源中的机制说明不代表附件已完成现场验收。
留言讨论
评论发布后会被人工复核,违规内容将被删除。
如果发表没有反应,可以前往联系我们告诉我们。